핵심 요약
1. Print-in-Place(PiP) 기술은 별도의 조립 공정 없이 가동 가능한 관절과 기구부를 한 번에 출력하는 혁신적인 3D 프린팅 기법입니다.
2. PiP 출력물의 성공 여부는 조립이 아닌 내부 캐비티와 관절 사이의 서포트 제거 및 정밀 세척 단계에 달려 있습니다.
3. 최종 부품의 표면 품질과 기계적 강도는 소재, 장비 설정, 후처리 조건의 상호작용에 따라 비선형적으로 결정됩니다.
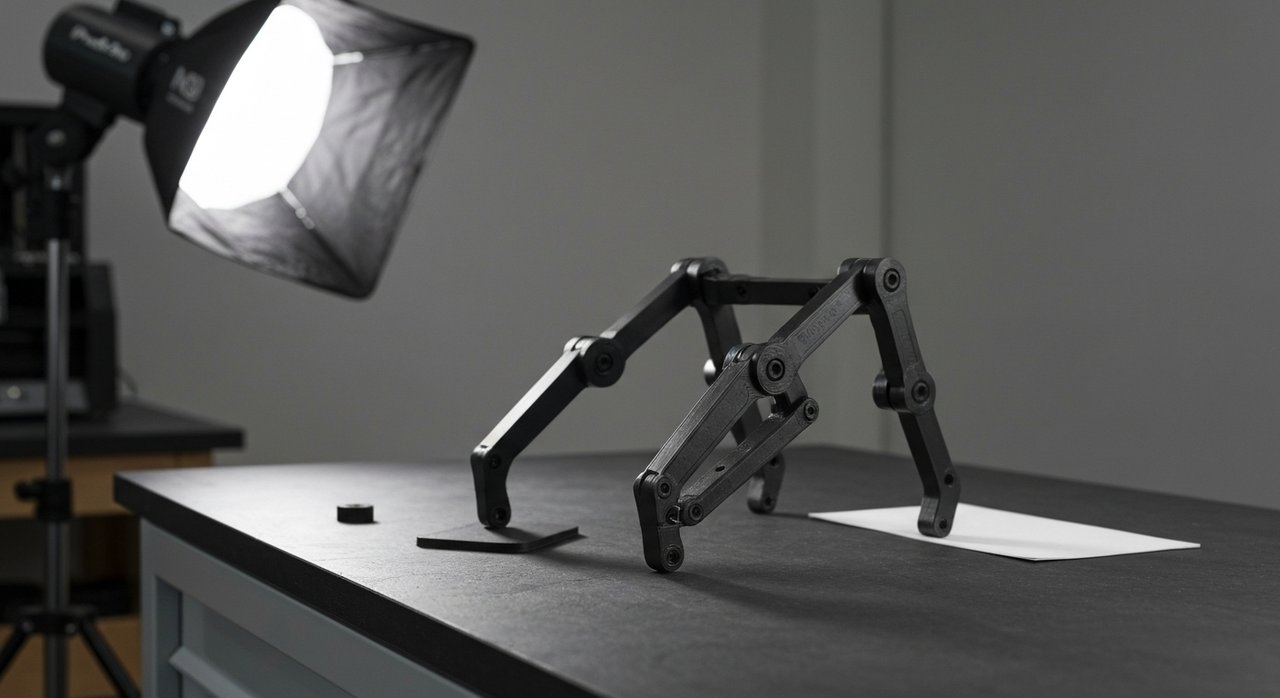
제조 산업에서 부품의 조립 공정은 시간과 비용이 가장 많이 소요되는 단계 중 하나입니다. 특히 다관절 로봇 그리퍼처럼 복잡하게 움직이는 기구부는 수많은 미세 부품을 일일이 조립해야 하므로 오차 발생 가능성이 큽니다. 이러한 한계를 극복하기 위해 등장한 개념이 바로 Print-in-Place(PiP) 기술입니다. 이 기술은 조립이 필요 없는 일체형 출력을 가능하게 하여 제조 패러다임을 바꾸고 있습니다.
정의: Print-in-Place (PiP)
하나의 작동 가능한 어셈블리(Assembly)를 조립 과정 없이 단 한 번의 3D 프린팅 공정으로 일체화하여 출력하는 기하학적 설계 및 제조 기술을 의미합니다.
Print-in-Place 기술이란 무엇이며 왜 주목받고 있을까요?
조립 공정을 생략하는 혁신적 설계
기존의 제조 방식에서는 여러 개의 부품을 각각 출력하거나 가공한 뒤 볼트, 너트, 핀 등으로 결합해야 했습니다. 반면 PiP 기술은 기하학적 설계를 활용하여 기능성 어셈블리를 단일 유닛으로 출력합니다 (출처: Design for Additive Manufacturing: Print-in-Place Mechanisms). 이를 통해 부품 수 자체를 줄이고, 조립 과정에서 발생할 수 있는 누적 공차 문제를 원천적으로 차단할 수 있습니다. 복잡한 로봇 그리퍼나 힌지 구조를 3d 프린팅 기술로 한 번에 구현할 수 있는 이유가 여기에 있습니다.
내부 캐비티와 관절의 정밀 제어
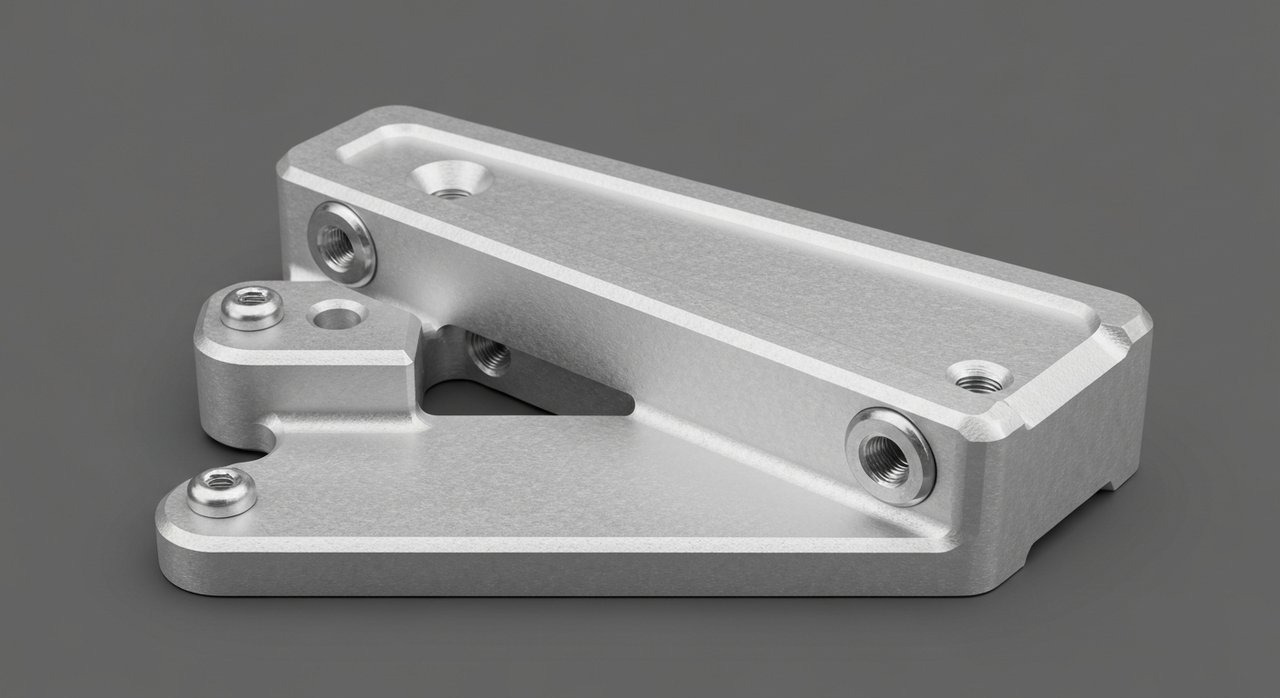
PiP 메커니즘을 성공적으로 구현하려면 움직이는 부품 사이에 미세한 간극(Clearance)을 설계해야 합니다. 이 때문에 PiP 부품의 후처리는 일반적인 조립형 부품과 다른 접근법이 필요합니다. 조립 자체에 시간을 쓰는 대신, 관절 내부의 빈 공간(캐비티)에 쌓인 서포트나 잔류 소재를 완벽하게 제거하는 정밀 후처리에 초점을 맞추어야 합니다 (출처: Design for Additive Manufacturing: Print-in-Place Mechanisms).
Print-in-Place 부품의 표준 후처리 순서는 어떻게 되나요?
산업용 적층 제조 부품의 품질을 확보하기 위해서는 체계적인 후처리 워크플로우가 필수적입니다. 미국 국립표준기술연구소(NIST)와 국제표준화기구(ISO)의 가이드라인에 따른 표준 후처리 시퀀스는 다음과 같이 구조화됩니다 (출처: Post-Processing of Additive Manufactured Parts: A Review).
1단계: 서포트 제거 (Support Removal)
출력 과정에서 형상을 지지하기 위해 생성된 서포트를 제거하는 단계입니다. PiP 구조에서는 관절 내부의 가동부 사이에 서포트가 생성되지 않도록 설계 단계에서 각도를 조절하거나, 물에 녹는 수용성 서포트 소재를 활용하여 내부 서포트를 안전하게 녹여내는 방식을 주로 사용합니다.
2단계: 세척 (Cleaning)
출력 방식에 따라 잔류 파우더나 미경화 레진을 제거하는 과정입니다. 특히 PiP 메커니즘은 관절 내부 조인트에 이물질이 남으면 고착 현상이 발생해 움직이지 않을 수 있으므로, 내부 캐비티를 깨끗하게 비워내는 특화된 세척 공정이 필수적입니다 (출처: Post-Processing of Additive Manufactured Parts: A Review).
3단계: 경화 (Curing)
광중합 방식(SLA 등)의 레진 소재를 사용한 경우, 세척 후 자외선(UV) 경화기를 통해 소재의 화학적 반응을 완결 짓는 단계입니다. 이 과정을 통해 부품은 최종적인 기계적 강도와 안정성을 갖추게 됩니다.
4단계: 샌딩 (Sanding)
출력물의 표면에 남은 적층 결이나 서포트 흔적을 물리적으로 갈아내는 단계입니다. 거친 사포부터 고운 사포 순으로 단계별 샌딩을 진행하여 표면 조도를 개선합니다.
5단계: 도색 및 코팅 (Painting & Coating)
제품의 심미성을 높이거나 외부 환경으로부터 보호하기 위해 도료를 입히는 단계입니다. 다만, 도색막의 두께가 관절 내부 간극에 영향을 줄 수 있으므로 설계 시 이를 반드시 고려해야 합니다.
6단계: 폴리싱 (Polishing)
화학적 기화 방식이나 물리적 회전 폴리싱을 통해 표면을 매끄럽게 다듬는 과정입니다. 로봇 그리퍼의 관절부처럼 마찰이 잦은 부위에 폴리싱을 적용하면 작동 저항을 크게 줄일 수 있습니다.
7단계: 최종 조립 (Assembly)
PiP 부품은 자체적으로 조립된 상태로 출력되므로 이 단계가 생략되거나 극히 최소화됩니다. 다만, 일체형으로 제작된 그리퍼 모듈을 실제 구동용 로봇 팔이나 외부 모터 프레임에 결합하는 최종 시스템 조립 단계는 여전히 존재합니다. 로봇 팔과의 유기적인 결합 원리에 대해 더 알고 싶다면 3D 프린팅 기술의 진화와 로봇 팔 기반 적층 제조의 원리 자료를 참고하는 것도 도움이 됩니다.
후처리 결과에 영향을 미치는 핵심 변수는 무엇인가요?
소재와 형상에 따른 후처리 검증 (ISO 표준)
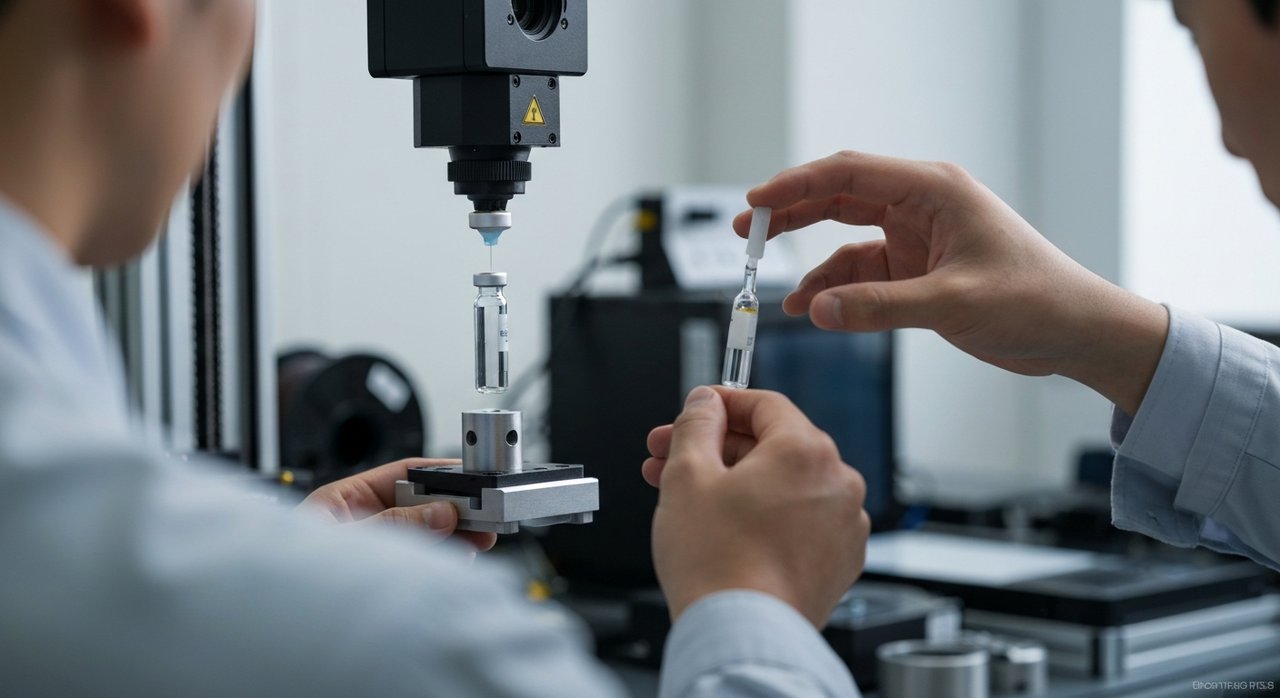
ISO 국제 표준에 따르면, 후처리 시퀀스는 구조적 무결성을 보장하기 위해 특정 소재와 기하학적 형상에 맞춰 반드시 검증되어야 합니다 (출처: Guidelines for Post-Processing Industrial Additive Manufacturing). 특히 샌딩이나 폴리싱 같은 표면 마무리 공정과 도색 코팅은 부품의 치수 정밀도를 변화시키므로, 설계 단계에서 이러한 변화량을 미리 계산해 두어야 가동성을 유지할 수 있습니다 (출처: Guidelines for Post-Processing Industrial Additive Manufacturing).

핵심 요약
1. Print-in-Place(PiP) 기술은 별도의 조립 공정 없이 가동 가능한 관절과 기구부를 한 번에 출력하는 혁신적인 3D 프린팅 기법입니다.
2. PiP 출력물의 성공 여부는 조립이 아닌 내부 캐비티와 관절 사이의 서포트 제거 및 정밀 세척 단계에 달려 있습니다.
3. 최종 부품의 표면 품질과 기계적 강도는 소재, 장비 설정, 후처리 조건의 상호작용에 따라 비선형적으로 결정됩니다.
제조 산업에서 부품의 조립 공정은 시간과 비용이 가장 많이 소요되는 단계 중 하나입니다. 특히 다관절 로봇 그리퍼처럼 복잡하게 움직이는 기구부는 수많은 미세 부품을 일일이 조립해야 하므로 오차 발생 가능성이 큽니다. 이러한 한계를 극복하기 위해 등장한 개념이 바로 Print-in-Place(PiP) 기술입니다. 이 기술은 조립이 필요 없는 일체형 출력을 가능하게 하여 제조 패러다임을 바꾸고 있습니다.
정의: Print-in-Place (PiP)
하나의 작동 가능한 어셈블리(Assembly)를 조립 과정 없이 단 한 번의 3D 프린팅 공정으로 일체화하여 출력하는 기하학적 설계 및 제조 기술을 의미합니다.
Print-in-Place 기술이란 무엇이며 왜 주목받고 있을까요?
조립 공정을 생략하는 혁신적 설계
기존의 제조 방식에서는 여러 개의 부품을 각각 출력하거나 가공한 뒤 볼트, 너트, 핀 등으로 결합해야 했습니다. 반면 PiP 기술은 기하학적 설계를 활용하여 기능성 어셈블리를 단일 유닛으로 출력합니다 (출처: Design for Additive Manufacturing: Print-in-Place Mechanisms). 이를 통해 부품 수 자체를 줄이고, 조립 과정에서 발생할 수 있는 누적 공차 문제를 원천적으로 차단할 수 있습니다. 복잡한 로봇 그리퍼나 힌지 구조를 3d 프린팅 기술로 한 번에 구현할 수 있는 이유가 여기에 있습니다.
내부 캐비티와 관절의 정밀 제어
PiP 메커니즘을 성공적으로 구현하려면 움직이는 부품 사이에 미세한 간극(Clearance)을 설계해야 합니다. 이 때문에 PiP 부품의 후처리는 일반적인 조립형 부품과 다른 접근법이 필요합니다. 조립 자체에 시간을 쓰는 대신, 관절 내부의 빈 공간(캐비티)에 쌓인 서포트나 잔류 소재를 완벽하게 제거하는 정밀 후처리에 초점을 맞추어야 합니다 (출처: Design for Additive Manufacturing: Print-in-Place Mechanisms).
Print-in-Place 부품의 표준 후처리 순서는 어떻게 되나요?
산업용 적층 제조 부품의 품질을 확보하기 위해서는 체계적인 후처리 워크플로우가 필수적입니다. 미국 국립표준기술연구소(NIST)와 국제표준화기구(ISO)의 가이드라인에 따른 표준 후처리 시퀀스는 다음과 같이 구조화됩니다 (출처: Post-Processing of Additive Manufactured Parts: A Review).
1단계: 서포트 제거 (Support Removal)
출력 과정에서 형상을 지지하기 위해 생성된 서포트를 제거하는 단계입니다. PiP 구조에서는 관절 내부의 가동부 사이에 서포트가 생성되지 않도록 설계 단계에서 각도를 조절하거나, 물에 녹는 수용성 서포트 소재를 활용하여 내부 서포트를 안전하게 녹여내는 방식을 주로 사용합니다.
2단계: 세척 (Cleaning)
출력 방식에 따라 잔류 파우더나 미경화 레진을 제거하는 과정입니다. 특히 PiP 메커니즘은 관절 내부 조인트에 이물질이 남으면 고착 현상이 발생해 움직이지 않을 수 있으므로, 내부 캐비티를 깨끗하게 비워내는 특화된 세척 공정이 필수적입니다 (출처: Post-Processing of Additive Manufactured Parts: A Review).
3단계: 경화 (Curing)
광중합 방식(SLA 등)의 레진 소재를 사용한 경우, 세척 후 자외선(UV) 경화기를 통해 소재의 화학적 반응을 완결 짓는 단계입니다. 이 과정을 통해 부품은 최종적인 기계적 강도와 안정성을 갖추게 됩니다.
4단계: 샌딩 (Sanding)
출력물의 표면에 남은 적층 결이나 서포트 흔적을 물리적으로 갈아내는 단계입니다. 거친 사포부터 고운 사포 순으로 단계별 샌딩을 진행하여 표면 조도를 개선합니다.
5단계: 도색 및 코팅 (Painting & Coating)
제품의 심미성을 높이거나 외부 환경으로부터 보호하기 위해 도료를 입히는 단계입니다. 다만, 도색막의 두께가 관절 내부 간극에 영향을 줄 수 있으므로 설계 시 이를 반드시 고려해야 합니다.
6단계: 폴리싱 (Polishing)
화학적 기화 방식이나 물리적 회전 폴리싱을 통해 표면을 매끄럽게 다듬는 과정입니다. 로봇 그리퍼의 관절부처럼 마찰이 잦은 부위에 폴리싱을 적용하면 작동 저항을 크게 줄일 수 있습니다.
7단계: 최종 조립 (Assembly)
PiP 부품은 자체적으로 조립된 상태로 출력되므로 이 단계가 생략되거나 극히 최소화됩니다. 다만, 일체형으로 제작된 그리퍼 모듈을 실제 구동용 로봇 팔이나 외부 모터 프레임에 결합하는 최종 시스템 조립 단계는 여전히 존재합니다. 로봇 팔과의 유기적인 결합 원리에 대해 더 알고 싶다면 3D 프린팅 기술의 진화와 로봇 팔 기반 적층 제조의 원리 자료를 참고하는 것도 도움이 됩니다.
후처리 결과에 영향을 미치는 핵심 변수는 무엇인가요?
소재와 형상에 따른 후처리 검증 (ISO 표준)
ISO 국제 표준에 따르면, 후처리 시퀀스는 구조적 무결성을 보장하기 위해 특정 소재와 기하학적 형상에 맞춰 반드시 검증되어야 합니다 (출처: Guidelines for Post-Processing Industrial Additive Manufacturing). 특히 샌딩이나 폴리싱 같은 표면 마무리 공정과 도색 코팅은 부품의 치수 정밀도를 변화시키므로, 설계 단계에서 이러한 변화량을 미리 계산해 두어야 가동성을 유지할 수 있습니다 (출처: Guidelines for Post-Processing Industrial Additive Manufacturing).